Платформы подъемные для инвалидов и других маломобильных групп населения. Требования безопасности и доступности. Часть 2. Платформы подъемные с наклонным перемещением
Заменяет ГОСТ Р 51630-2000: Технические требования доступности ИУС № 07-2014
На нашем сайте можно бесплатно скачать Руководящий документ ГОСТ Р 55556-2013 в удобном формате. Узнать актуальный статус документа «Платформы подъемные для инвалидов и других маломобильных групп населения. Требования безопасности и доступности. Часть 2. Платформы подъемные с наклонным перемещением» на 2016 год.
Скрыть дополнительную информацию
Выберите формат отображения документа:
Страница 1
Страница 2
Страница 3
Страница 4
Страница 5
Страница 6
Страница 7
Страница 8
Страница 9
Страница 10
Страница 11
Страница 12
Страница 13
Страница 14
Страница 15
Страница 16
Страница 17
Страница 18
Страница 19
Страница 20
Страница 21
Страница 22
Страница 23
Страница 24
Страница 25
Страница 26
Страница 27
Страница 28
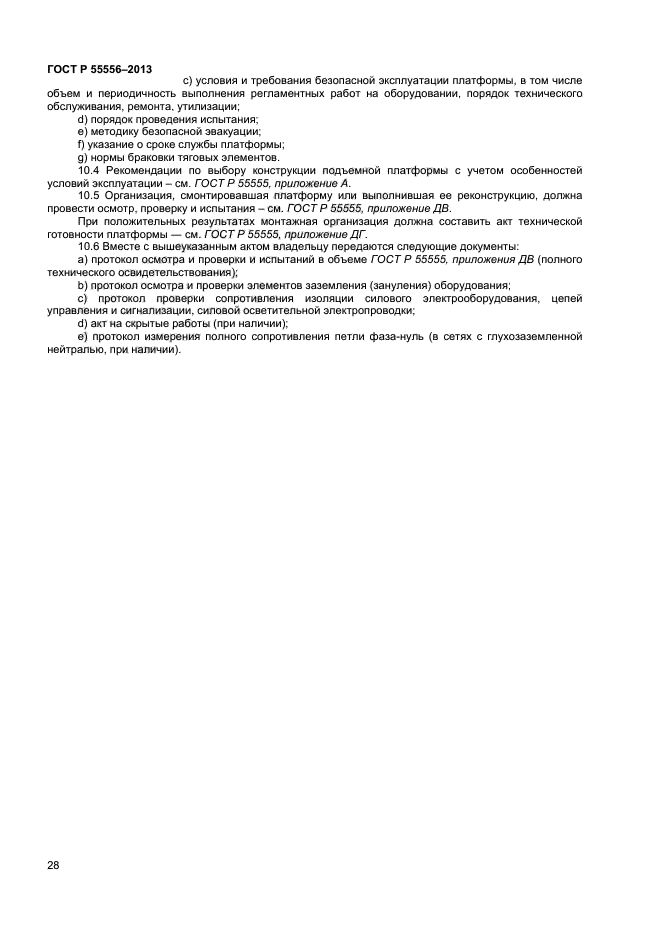
Страница 29
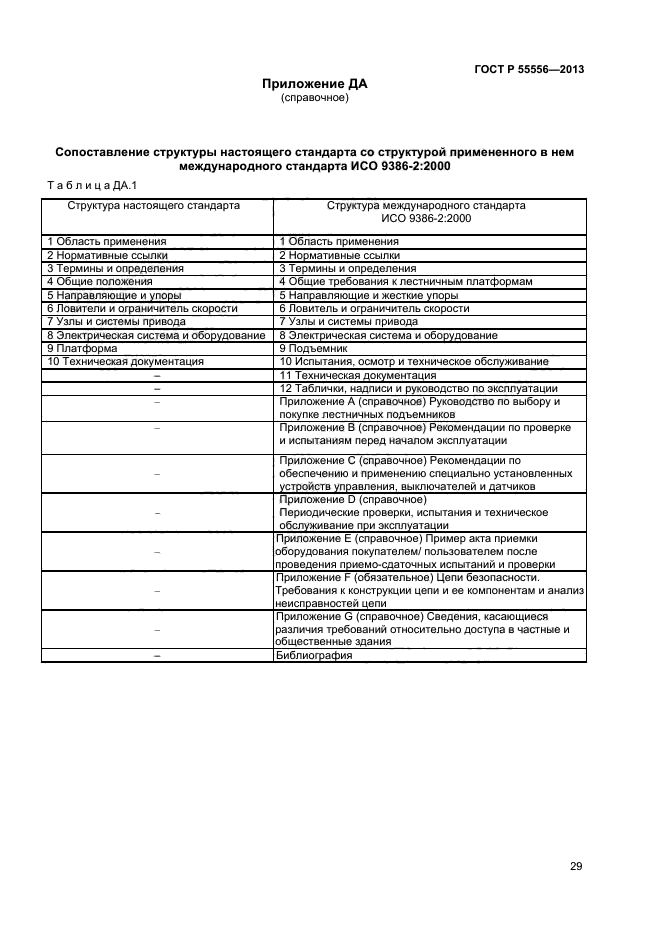
Страница 30
Страница 31
Страница 32
Страница 33
Страница 34
Страница 35
ФЕДЕРАЛЬНОЕ АГЕНТСТВО ПО ТЕХНИЧЕСКОМУ РЕГУЛИРОВАНИЮ И МЕТРОЛОГИИ

НАЦИОНАЛЬНЫЙ
СТАНДАРТ
РОССИЙСКОЙ
ФЕДЕРАЦИИ
ГОСТР
55556 -2013
(ИСО 9386 -2:2000)
ПЛАТФОРМЫ ПОДЪЕМНЫЕ ДЛЯ ИНВАЛИДОВ И ДРУГИХ МАЛОМОБИЛЬНЫХ ГРУПП НАСЕЛЕНИЯ
Требования безопасности и доступности
Ч а с т ь 2
Платформы подъемные с наклонным перемещением
ISO 9386-2:2000
Power operated lifting platforms for persons with impaired mobility — Rules for safety, dimensions and functional operation -Part 2: Powered stairlifts for seated, standing and wheelchair users moving in an inclined plane (MOD)
Издание официальное
Москва
Стандартинформ
2014
Предисловие
1 ПОДГОТОВЛЕН Некоммерческим Партнерством «РОССИЙСКОЕ ЛИФТОВОЕ ОБЪЕДИНЕНИЕ»
2 ВНЕСЕН Техническим Комитетом по стандартизации ТК 209 «Лифты, эскалаторы, пассажирские конвейеры и подъемные платформы для инвалидов»
3 УТВЕРЖДЕН И ВВЕДЕН В ДЕЙСТВИЕ Приказом Федерального агентства по техническому регулированию и метрологии от 28 августа 2013 г. Ne 644-ст
4 Настоящий стандарт является модифицированным по отношению к международному стандарту ИСО 9386-2:2000 «Автоматические подъемные платформы для лиц с ограниченной подвижностью. Правила безопасности, размеры и функционирование. Часть 2. Автоматические лестничные подъемники с наклонным перемещением для пользователей в положении сидя, стоя или в кресле-коляске» (ISO 9386-2:2000 «Power operated lifting platforms for persons with impaired mobility -Rules for safety, dimensions and functional operation — Part 2: Powered stairlifts for seated, standing and wheelchair users moving in an inclined plane») путем внесения дополнительных положений с учетом потребностей национальной экономики Российской Федерации, которые выделены курсивом.
Сведения о соответствии ссылочных национальных и межгосударственных стандартов международным стандартам, использованным в качестве ссылочных в примененном международном стандарте, приведены в приложении ДА.
Сопоставление структуры настоящего стандарта со структурой примененного международного стандарта приведено в дополнительном приложении ДБ.
5 Настоящий стандарт может быть применен на добровольной основе для соблюдения требований технического регламента «О безопасности машин и оборудования»
6 ВЗАМЕН ГОСТ Р 51630 — 2000
Правила применения настоящего стандарта установлены в ГОСТ Р 1.0 — 2012 (раздел 8). Информация об изменениях к настоящему стандарту публикуется в ежегодном (по состоянию на 1 января текущего года) информационном указателе «Национальные стандарты», а официальный текст изменений и поправок — в ежемесячном информационном указателе «Национальные стандарты». В случав пересмотра (замены) или отмены настоящего стандарта соответствующее уводошвнио будет опубликовано в ближайшем выпуске ежемесячного инфюрмациотюго указателя «Национальные стандарты». Соответствующая информация, уведомление и тексты размещаются также в информационной системе общего пользования — на официальном сайте Федерального агентства по техническому регулированию и метрологии в сети Интернет (gost.ru).
© Стандартинформ. 2014
Настоящий стандарт не может быть полностью или частично воспроизведен, тиражирован и распространен в качестве официального издания без разрешения Федерального агентства по техническому регулированию и метрологии
Содержание
ГОСТ Р 55556-2013
1 Область применения……………………………………………………………………………………………………………………1
2 Нормативные ссылки……………………………………………………………………………………………………………………1
3 Термины и определения………………………………………………………………………………………………………………2
4 Общие положения…………………………………………………………………. 2
5 Направляющие и упоры……………………………………………………………………………………………………………….4
6 Ловители и ограничитель скорости……………………………………………………………………………………………….4
7 Узлы и системы привода…………………………………………………………………. 5
8 Электрическая система и оборудование………………………………………………. 12
9 Платформа………………………………………………………………………………………………………………………………..21
10 Техническая документация……………………………………………………………………………………………………….28
Приложение ДА (справочное) Сопоставление структуры настоящего стандарта
со структурой примененного в нем Международного стандарта
ИСО 9386-2:2000…………………………………………………………………………….29
Приложение ДБ (справочное) Сведения о соответствии ссылочных национальных стандартов
Российской Федерации международным стандартам, использованным в качестве ссылочных в примененном в международном стандарте …………………………………………………………………………………………………..30
III
ГОСТ Р 55556-2013
Направляющие, их крепления и соединения должны быть рассчитаны на нагрузки, возникающие при рабочем режиме платформы и при испытаниях.
Направляющие могут быть жестко закрепленными или складывающимися.
Приведение складывающихся направляющих в рабочее состояние должно контролироваться электрическим устройством безопасности.
5.2 Ограничители хода платформы (упоры)
5.2.1 В крайних положениях пути грузонесущего устройства на направляющих должны быть установлены упоры, не позволяющие грузонесущему устройству сойти с направляющих.
6 Ловители и ограничитель скорости
6.1 Общие требования
6.1.1 Платформа должна быть оборудована ловителями.
Ловители должны останавливать и удерживать на направляющих движущуюся вниз платформу с номинальным грузом при их включении в соответствии сб.2.
Установка ловителей не требуется в следующих случаях:
a) при оборудовании платформы гидравлическим приводом прямого действия по
7.12.8.1 и 7.12.8.2;
b) при оборудовании платформы червячным самотормозящим приводом;
c) при оборудовании платформы самотормозящимся винтовым приводом по
7.7.5;
d) при оборудовании платф ормы приводами других видов, при которых:
— выход из строя какого-либо элемента привода, за исключением несущих канатов или цепей, не может привести к увеличению скорости движения вниз более установленного предела;
— выход из строя элемента привода приводит к остановке платформы за счет срабатывания выключателя безопасности по 8.7.4 или за счет других эквивалентных средств.
6.1.2 Ловители должны быть установлены на грузонесущем устройстве.
На платформе с канатно-шарнирным приводом с шариковыми несущими телами ловители могут быть установлены вне грузонесущего устройства при выполнении требований 7.11. На платформах с приводом с направляющей цепью ловители могут быть установлены вне грузонесущего устройства при выполнении требований 7.11 и 7.12.
6
ГОСТ Р 55556-2013
6.1.3 После включения (срабатывания) ловителей ослабление натяжения любого каната, цепи или иного механизма, приводящего в действие ловители, а также ослабление тяговых элементов не должно приводить к снятию с ловителей (к освобождению ловителей).
6.1.4 При посадке грузонесущего устройства с номинальным грузом на ловители, расстояние перемещения грузонесущего устройства от места срабатывания ловителей до места его остановки должно быть не более 150 мм.
6.1.5 При посадке платформы на ловители угол наклона грузонесущего устройства от горизонтальной плоскости не должен изменяться более, чем:
— на 10° для грузонесущего устройства, предназначенного для перемещения пользователей в положении сидя;
— на 5° для грузонесущего устройства, предназначенного для перемещения пользователей стоя или в кресле — коляске;
6.2 Включение ловителей
Ловители должны приводиться в действие:
a) ограничителем скорости на скорости его срабатывания (не более 0.3 м/с) или
b) от воздействия на них при ослаблении (обрыве) всех тяговых элементов.
На платформах с гидравлическим приводом непрямого действия ловитель может приводиться в действие предохранительным канатом, независимым от средств подвески или ослабления или обрыва несущих канатов или цепей.
6.3 Снятие с ловителей грузонесущего устройства платформы
Ловители должны автоматически принимать исходное положение и быть готовы к работе после перемещения посаженного на ловители грузонесущего устройства вверх.
Снятие грузонесущего устройства с ловителей должно осуществляться в соответствии с руководством по эксплуатации только квалифицированным обученным персоналом.
6.4 Доступность ловителей для осмотра персоналом
Должен быть обеспечен безопасный доступ квалифицированного персонала к ловителям для проведения осмотра, технического обслуживания, регулировки и проверок.
6.5 Включение ловителей должно контролироваться электрическим устройством безопасности, размыкающим цепь безопасности при включении ловителей.
6.6 Любой ф рикционный привод ограничителя скорости должен быть независим от основного (главного) фрикционного привода на подъемных платформах с фрикционным приводом.
7
ГОСТ Р 55556-2013
Контроль срабатывания ограничителя скорости электрическим устройством безопасности не требуется, если ограничитель скорости и ловители составляют единый блок.
Если после снятия грузонесущего устройства с ловителей ограничитель скорости автоматически не возвращается в исходное положение, то электрическое устройство безопасности должно предотвратить пуск платформы до тех пор, пока ограничитель скорости не будет приведен в исходное состояние.
Обрыв или избыточная вытяжка каната ограничителя скорости должны немедленно привести к остановке главного привода платформы посредством срабатывания электрического устройства безопасности.
7 Узлы и системы привода
7.1 Общие требования
7.1.1 Конструкция привода должна обеспечивать выполнение общих требований 7.1-7.3, а также дополнительных требований в зависимости от вида привода по 7.4-7.12.
7.1.2 Шкив, канатный барабан, шестерня, червяк и червячное колесо или тормозной барабан должны быть закреплены на валу или другом элементе узла привода одним из нижеперечисленных способов:
a) призматическими шпонками;
b) шлицевыми соединениями;
c) болтовыми соединениями.
Зубчатый механизм привода должен иметь сплошное (неперфорированное) ограждение.
7.1.3 Системы канатной подвески или цепной подвески должны содержать в своем составе устройство, которое в случае слабины каната или цепи должно привести в действие электрическое устройство безопасности, которое инициирует размыкание цепи безопасности и, таким образом, блокирует любое движение платформы до тех пор, пока нормальное натяжение каната или цепи не будет восстановлено.
7.2 Тормозная система
7.2.1 Общие положения
Привода всех типов, за исключением гидропривода, должны быть снабжены электромеханическим тормозом, который должен останавливать и удерживать грузонесущее устройство с грузом, равным 1, 25 % номинальной грузоподьемности.
8
ГОСТ Р 55556-2013
Наложение механического тормоза должно происходить при отключении электродвигателя.
7.2.2 Электромеханический тормоз
Элемент, на который действует тормоз, должен быть непосредственно связан с выходным звеном привода (канатным барабаном, звездочкой, винтом, гайкой и т.п.), если конечное звено не является самотормозящимся.
Случайное замыкание на землю или остаточный магнетизм не должны препятствовать срабатыванию тормоза, если подача электроэнергии на двигатель привода прекращена.
Для любого тормоза, который может быть освобожден вручную, необходимо приложение постоянного усилия для удержания его в открытом положении.
Тормозной момент должен создаваться с помощью пружины сжатия или груза.
7.3 Аварийное/ручное управление
7.3.1 Привод должен быть снабжен устройством, позволяющим в необходимых случаях (прекращение электропитания, ремонтные работы и др.) перемещать грузонесущее устройство вручную. Усилие, прилагаемое к устройству при подьеме грузонесущего устройства с грузом, равным номинальной грузоподъемности, не должно быть более 235 Н. При использовании в этих целях штурвала, он может быть съемным и не должен содержать спиц.
На лебедке или штурвале должна быть табличка с указанием направления вращения его по стрелкам (см. рисунок 1).

|
|
Рисунок 1 Образец таблички с указанием направления перемещения |
Как альтернатива резервный источник питания или приводное устройство может быть использован для управления платформой в аварийном режиме.
Источник резервного питания должен обеспечивать доводку платформы с номинальной нагрузкой до этажной площадки. Электрическое устройство безопасности должно обеспечивать защиту от непреднамеренного включения обычных устройств управления в условиях аварийного управления.
7.3.2 Если платформа оборудована гидравлическим приводом, должен быть установлен ручной аварийный клапан с автоматическим возвратом в исходное положение, который позволит грузонесущему устройству перемещаться вниз со
9
ГОСТ Р 55556-2013
скоростью, не превышающей номинальную. Управление таким клапаном должно осуществляться за счет непрерывного нажатия на него рукой.
Ручной насос, с помощью которого грузонесущее устройство поднимается вверх, должен быть установлен на каждой платформе, которая оборудована ловителем или зажимным устройством.
Ручной насос должен быть установлен между обратным клапаном или клапаном движения вниз и запорным клапаном.
Ручной насос должен быть оборудован предохранительным клапаном, ограничивающим давление до уровня, в 2,3 раза превышающего давление при номинальной нагрузке.
7.4 Дополнительные требования к канатному приводу
7.4.1 Канаты
Расчетный коэффициент запаса прочности тяговых канатов должен быть не менее 12. Коэффициент запаса рассчитывается при загрузке грузонесущего устройства номинальным грузом.
Спадание канатов с приводных и направляющих элементов должно быть исключено как при рабочих режимах, так и при испытаниях.
Число тяговых канатов должно быть не менее двух; конструкция, диаметр и характеристики канатов должны быть одинаковыми.
Тяговое усилие должно передаваться непосредственно на несущую часть грузонесущего устройства.
Конструкция платформ должна обеспечивать автоматическое выравнивание натяжения тяговых канатов.
Сращивание тяговых канатов, а также каната ограничителя скорости не допуска ется.
Расчетный коэффициент запаса прочности каната ограничителя скорости должен быть не менее 8.
7.4.2 Канатные барабаны
Барабан канатного привода должен иметь канавки, радиус которых должен быть больше радиуса каната на -+5,0 %…+/,5 %. Дно канавки должно иметь форму дуги углом не менее 120° Шаг канавок должен оставлять гарантированный зазор между уложенными витками каната, а также между уложенным витком и подходящей к барабану ветвью каната.
Глубина канавок должна быть не менее 1/3 номинального диаметра каната. Канат должен укладываться на барабан в один слой.
10
ГОСТ Р 55556-2013
При нахождении грузонесущего устройства на нижнем упоре на барабане должно оставаться не менее 1,5 витков канатов.
По краям барабана должны быть выполнены реборды высотой не менее двух диаметров каната.
Диаметр барабана, измеренный по средней линии расположения каната, должен быть не менее 21 диаметра каната.
7.4.3 Блоки
Канавка блока должна иметь такой же профиль, как и канавка барабана, но ее глубина не должна быть менее 1 ,5 номинального диаметра каната. Угол канавки блока должен быть около 50°.
Должны быть предусмотрены меры для предотвращения спадания канатов с блоков при их ослаблении.
Диаметр блока, измеренный по дну канавки, должен оставлять не менее 21 номинального диаметра каната.
7.4.4 Угол отклонения
Максимальный угол отклонения каната от оси канавки не должен превышать 4°
7.4.5 Ограждающее устройство для канатов
Канаты и, при необходимости, блоки и барабаны должны быть ограждены для предотвращения попадания посторонних предметов между канатами, барабаном или блоками, а также травмирования персонала.
7.5 Дополнительные требования к приводу с зубчато-реечной передачей
Ведущая шестерня должна быть изготовлена из металла и обеспечивать
надежное зацепление в течение всего назначенного срока службы с учетом износа. Коэффициент запаса прочности ведущей шестерни и рейки должен быть не менее 2. Шестерня должна крепиться к выходному валу в соответствие с 7.1.2.
7.6 Дополнительные требования к приводу со звездочкой и цепью
7.6.1 Звездочки должны быть изготовлены из металла и иметь не менее 16 зубьев.
При передаче усилия на тяговую цепь в зацеплении должно быть не менее восьми зубьев и угол зацепления должен быть не менее 140°
7.6.2 Металлические тяговые цепи следует выбирать с запасом прочности на растяжение не менее 10. Коэффициент запаса прочности определяется как отношение между минимальной разрушающей нагрузкой любой цепи и нагрузкой на цепь при подьеме платформы с номинальным грузом.
11
ГОСТ Р 55556-2013
Узлы крепления тяговых цепей к конструкции платформ должны иметь такой же запас прочности. При двух и более цепях подвески следует обеспечить автоматическое выравнивание натяжки.
7.6.3 Должны быть предусмотрены меры, препятствующие заклиниванию цепей при выходе (входе) из зацепления со звездочкой вследствие их ослабления или неправильного хода.
7.7 Дополнительные требования к винтовому приводу
7.7.1 Винт и гайка должны быть изготовлены из металла. Винт должен иметь запас прочности на растяжение не менее 6; устойчивость к изгибу от воздействия грузонесущего устройства с грузом, равным номинальной грузоподъемности должна быть не менее трех.
7.7.2 Допускается низкофрикционное покрытие из пластикового или аналогичого материала резьбовой части гайки.
7.7.3 Тормоз должен быть непосредственно связан с элементом, на который передается крутящийся момент.
7.7.4 Допускается воздействие тормоза грузонесущего устройства на этот элемент через ременную или цепную передачу при его самоторможении с нагрузкой 1,25 номинальной грузоподьемности и удержании в случае прекращения подачи крутящего момента (отключение электропитания двигателя и тормоза).
7.7.5 Платформы с наклонным перемещением с самотормозящим винтовым приводом допускается не оборудовать ловителем и ограничителем скорости при условии установки под рабочей гайкой «аварийной гайки». Коэффициент запаса прочности аварийной гайки не менее 6 от воздействия грузонесущего устройства с грузом, равным номинальной грузоподьемности.
7.8 Дополнительные требования к фрикционному приводу
7.8.1 Обеспечение фрикционного сцепления между ведущими колесами и направляющей должно быть подтверждено расчетами и испытанием при загрузке, превышающей номинальную на 25 %. Необходимо обеспечить сохранение сцепления между ведущими колесами и направляющей с учетом износа при эксплуатации платформы. Ведущие колеса должны регулироваться автоматически, чтобы обеспечить сцепление, несмотря на износ.
7.8.2 Ведущие колеса должны быть изготовлены из металла, за исключением поверхности трения, которая может иметь покрытие из другого материала при условии, что износ или повреждение этого материала не уменьшат силу сцепления ниже установленного минимума.
12
7.7 Дополнительные требования к винтовому приводу
7.7.1 Винт и гайка должны быть изготовлены из металла. Винт должен иметь запас прочности на растяжение не менее 6: устойчивость к изгибу от воздействия грузонесущего устройства с грузом, равным номинальной грузоподъемности должна быть не менее трех.
7.7.2 Допускается низкофрикционное покрытие из пластикового или аналогичного материала резьбовой части гайки.
7.7.3 Тормоз должен быть непосредственно связан с элементом, на который передается крутящийся момент.
7.7.4 Допускается воздействие тормоза грузонесущего устройства на этот элемент через ременную или цепную передачу при его самоторможении с нагрузкой 1,25 номинальной грузоподъемности и удержании в случае прекращения подачи крутящего момента (отключение электропитания двигателя и тормоза).
7.7.5 Платформы с наклонным перемещением с самотормозящим винтовым приводом допускается не оборудовать ловителем и ограничителем скорости при условии установки под рабочей гайкой «аварийной гайки». Коэффициент запаса прочности аварийной гайки — не менее 6 от воздействия грузонесущего устройства с грузом, равным номинальной грузоподъемности.
7.8 Дополнительные требования к фрикционному приводу
7.8.1 Обеспечение фрикционного сцепления между ведущими колесами и направляющей должно быть подтверждено расчетами и испытанием при загрузке, превышающей номинальную на 25 %. Необходимо обеспечить сохранение сцепления между ведущими колесами и направляющей с учетом износа при эксплуатации платформы. Ведущие колеса должны регулироваться автоматически, чтобы обеспечить сцепление, несмотря на износ.
7.8.2 Ведущие колеса должны быть изготовлены из металла, за исключением поверхности трения. которая может иметь покрытие из другого материала при условии, что износ или повреждение этого материала не уменьшат силу сцепления ниже установленного минимума.
7.9 Дополнительные требования к приводу со звездочкой и с направляющей цепью
7.9.1 Привод с направляющей цепью, где цепь неподвижна, следует рассматривать как привод с реечной передачей.
7.9.2 Привод, где цепь подвижна, следует рассматривать как привод со звездочкой и цепью в соответствии с 7.6. за исключением случаев, когда ловитель воздействует на цепь или цепь направляется таким образом, чтобы обеспечить опору между платформой и точкой срабатывания ловителя; для случаев разрыва цепи должно быть предусмотрено поддерживающее устройство привода для цепи и ее направляющих. Если цепь действует как поддерживающее устройство, то коэффициент запаса прочности по отношению к потере устойчивости должен составлять не менее 3.
7.10 Дополнительные требования к приводу с направляющей цепью с опорными роликами и опорными звеньями
7.10.1 Подвеска, состоящая из направляющей цепи, опорных роликов, опорных звеньев и элементов крепления, должна иметь минимальный коэффициент запаса по устойчивости 3 при нахождении на платформе груза, масса которого равна номинальной грузоподъемности.
7.10.2 В зацеплении должно быть задействовано не менее двух опорных роликов и двух опорных звеньев, и нагрузка должна быть распределена равномерно.
7.11 Дополнительные требования к канатно-шарнирному приводу с шариковыми несущими телами
Один канат может использоваться в канатно-шарнирном приводе, если содержит стопорный механизм и удерживающую систему.
Коэффициент запаса прочности тягового каната должен быть не менее 12. Коэффициент запаса прочности — это отношение минимальной разрушающей нагрузки каната к нагрузке, возникающей в канате при подъеме нагруженного подъемника с максимальным углом подъема и с учетом трения в шарнирах.
ГОСТ P 55556—2013
Нагруженные шарниры должны быть закреплены на канате таким образом, чтобы для шарниров, одновременно находящихся в зацеплении с зубчатым колесом, достигался коэффициент запаса прочности не менее 12.
Узлы крепления канатов должны иметь коэффициент запаса прочности не менее 10.
7.12 Дополнительные требования к гидравлическому приводу
7.12.1 Давление
7.12.1 При расчете таких устройств, как клапаны, гидроцилиндры и трубопроводы (за исключением гибких рукавов), следует учитывать:
а) максимальное статическое гидравлическое давление при полной нагрузке;
b) минимальный коэффициент запаса прочности, равный 1,7;
c) минимальный коэффициент запаса прочности, равный 2.3. для учета потерь на трение и пиков давления.
7.12.1.2 При расчете напряжения на сжатие в гидроцилиндрах в полностью выдвинутом положении следует учитывать:
а) максимальное давление, составляющее 140 % давления при полной нагрузке:
b) минимальный коэффициент запаса прочности, равный 2.3.
c)
7.12.2 Гидроцилиндры
Для изготовления гцароцилиндров и их соединительных звеньев не следует применять серый чугун или другие хрупкие материалы.
Гццроцилиндры должны быть установлены таким образом, чтобы они подвергались только осевым нагрузкам. Гидрсхдилиндры должны быть обеспечены устройствами ограничения хода штока или аналогичными средствами для удержания поршневого штока в гидроцилиццре.
7.12.3 Трубопровод
7.12.3.1 Трубопровод и фитинги (соединения, клапаны и т.д.), подверженные действию давления, должны:
a) соответствовать типу используемой рабочей жидкости;
b) быть спроектированы и устроены так. чтобы избежать дополнительных механических нагрузок от крепления, скручивания или вибрации:
c) быть защищены от механических повреждений.
7.12.3.2 Трубопровод и фитинги должны быть закреплены и быть доступны для осмотра.
Если трубы (жесткие или гибкие) проходят сквозь стены или пол. они должны быть защищены уплотнительными втулками, размеры которых, если это необходимо, позволяют провести демонтаж труб для осмотра.
Не допускается выполнение соединения внутри уплотнительной втулки.
7.12.3.3 Конструкция жестких труб должна соответствовать следующим требованиям:
a) жесткие трубы и фитинги между цилиндром и обратным клапаном или клапаном движения вниз должны быть спроектированы таким образом, что бы под воздействием сил от давления, превышающего в 2,3 раза давление при полной нагрузке, коэффициент запаса прочности был не менее 1.7;
b) при использовании телескопических гидроцилиндров более чем с двумя ступенями и гидравлическим синхронизатором при проведении расчетов труб и фитингов между разрывным клапаном и обратным клапаном или клапаном движения вниз должен быть введен дополнительный коэффициент запаса 1,3;
c) трубы и фитинги между цилиндром и разрывным клапаном должны быть рассчитаны на давление, действующее в гидроцилиндре.
7.12.3.4 Конструкция гибкого трубопровода должна соответствовать следующим требованиям:
a) для гибкого трубопровода (резиновый рукав высокого давления и т.п.) запас прочности по отношению к разрушающему давлению должен быть не менее 4;
b) на гибком трубопроводе должна быть нанесена несмываемая маркировка:
— наименования фирмы-изготовителя и ее торговой марки:
— испытательного давления;
— даты проведения испытания.
c) радиус изгиба при креплении гибкого трубопровода не должен превышать значений, указанных изготовителем.
9
7.12.4 Запорный клапан
Гидравлическая система должна быть оснащена запорным клапаном. Запорный клапан должен быть установлен в цепи, которая соединяет гидроцилиндр с обратным клапаном и клапаном движения вниз.
7.12. 5 Обратный клапан
Гидравлическая система должна быть оснащена обратным клапаном. Обратный клапан должен быть установлен в гидравлической цепи между насосом(ами) и запорным клапаном.
Обратный клапан должен обеспечивать удержание платформы с номинальной грузоподъемностью в любой точке, когда давление падает ниже минимального рабочего давления.
Закрытие обратного клапана должно происходить за счет давления, создаваемого рабочей жидкостью гидроцилиндра и как минимум одной пружиной сжатия и/или силой тяжести.
7.12.6 Предохранительный клапан
Гидравлическая система должна быть оснащена предохранительным клапаном. Предохранительный клапан должен быть установлен в цепи, которая соединяет насос и обратный клапан. Рабочая жидкость должна возвращаться в резервуар.
Предохранительный клапан должен быть отрегулирован на значение давления, составляющее 140 % максимального рабочего давления.
7.12.7 Клапаны направления движения
Клапаны движения вниз должны удерживаться в открытом состоянии с помощью электрических устройств. Закрытие клапана должно происходить за счет давления, создаваемого рабочей жидкостью гидроцилиндра и как минимум одной пружиной сжатия.
Клапаны движения вверх должны удерживаться в открытом состоянии за счет давления рабочей жидкости, передаваемой от гидроагрегата и как минимум одной пружиной сжатия.
7.12.8 Защита при неисправности гидравлической системы
7.12.8.1 Разрывной клапан
Если высота подъема платформы превышает 500 мм. гидравлическая система должна иметь разрывной клапан, соединенный непосредственно с выпускным отверстием гидроцилиндра, или другое устройство, которое в случае неисправности гидравлической системы (за исключением гидроцилиндра) предотвратит опускание платформы.
Разрывной клапан должен быть:
— составной частью гидроцилиндра или
— установлен прямо на фланцах гидроцилиндра или
— расположен близко к гидроцилиндру и соединён с ним посредством коротких жестких труб с помощью сварного, фланцевого или резьбового соединения, или
— установлен на гидроцилиндре с использованием резьбового соединения, при этом резьба должна заканчиваться фланцем. Фланец должен быть соединен встык с корпусом гидроцилиндра.
Другие типы соединений гидроцилиндра с разрывным клапаном, например при помощи развальцовки или прессованием, не допускаются.
7.12.8.2Дросоель
В случае большой утечки из гидравлической системы дроссель должен не допустить превышения скорости движения вниз грузонесущего устройства с номинальной грузоподъемностью более чем на 0,15 м/с.
Дроссель должен быть доступен для осмотра.
Дроссель должен быть:
а) составной частью гидроцилиндра или
Ь) расположен прямо на фланцах гидроцилиндра, или
c) расположен близко к гидроцилиндру и соединен с ним посредством коротких жестких труб с помощью сварного, фланцевого или резьбового соединения, или
d) установлен на гидроцилиндре с использованием резьбового соединения, при этом резьба должна заканчиваться фланцем. Фланец должен быть соединен встык с корпусом гидроцилиндра.
Дроссель должен иметь резьбу, заканчивающуюся фланцем. Фланец должен быть соединен встык с гидроцилиндром.
ГОСТ P 55556—2013
Другие типы соединений гидроцилиндра с дросселем, например с помощью развальцовки или прессованием, не допускаются.
Дроссель рассчитывается так же. как и гидроцилиндр.
Должно быть предусмотрено ручное устройство, позволяющее отключить дроссель без перегрузки подъемной платформы. Это устройство не должно оказывать влияние на устройства безопасности, соединенные с гидроцилиндром. Дроссель должен быть защищен от несанкционированного доступа.
7.12.9 Защита от сползания
Подъемные платформы, высота подъема которых превышает 500 мм, должны быть обеспечены защитой от сползания.
Защита от сползания может быть обеспечена с помощью:
— электрической системы защиты от сползания;
— упорного устройства;
— срабатывания ловителя или захватывающего устройства при перемещении подъемной платформы вниз.
Подъемная платформа не должна опускаться ниже уровня пола посадочной площадки более чем на 50 мм.
7.12.10 Манометр
В гидравлической цепи на участке между обратным клапаном или клапаном движения вниз и запорным клапаном должен быть предусмотрен прибор контроля давления. Между главным контуром и соединением для прибора контроля давления должен быть установлен запорный клапан.
7.12.11 Фильтры
Фильтры или аналогичные устройства должны быть установлены в гидравлической цепи между резервуаром и насосом(ами) и в цепи между запорным клапаном и клапаном направления движения вниз. Эти фильтры или аналогичные устройства должны быть доступны для проведения осмотра и технического обслуживания.
7.12.12 Резервуар
Резервуар должен обеспечивать:
a) быстрый контроль уровня рабочей жидкости в резервуаре:
b) легкое наполнение и слив.
7.12.13 Трубопровод и поддерживающие элементы
Система трубопровода должны иметь поддерживающие элементы, чтобы устранить нежелательное напряжение на стыках, секциях-изгибах и фитингах и. в особенности, в любой секции гидравлической системы, которая подвергается вибрации.
7.12.14 Перемещение вручную или в условиях аварийной ситуации
Перемещение вручн